
Plan de vol
Aussi appelé : mission de vol, lignes de vol, recouvrement, vol automatique
Trajectoire et paramètres programmés d’avance pour un drone : zone couverte, lignes parallèles, altitude, vitesse et recouvrement entre les images ou les bandes LiDAR.
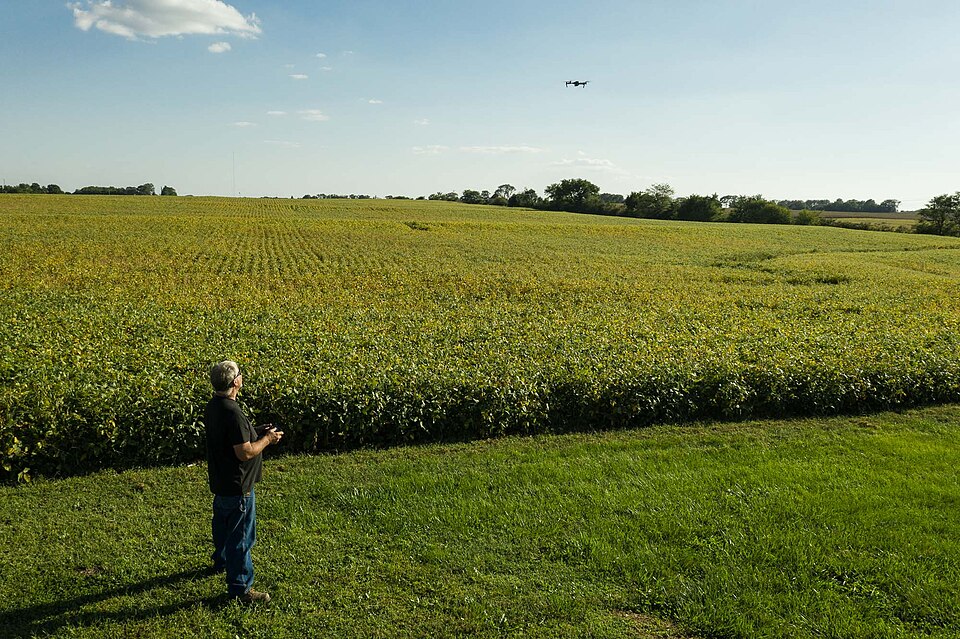

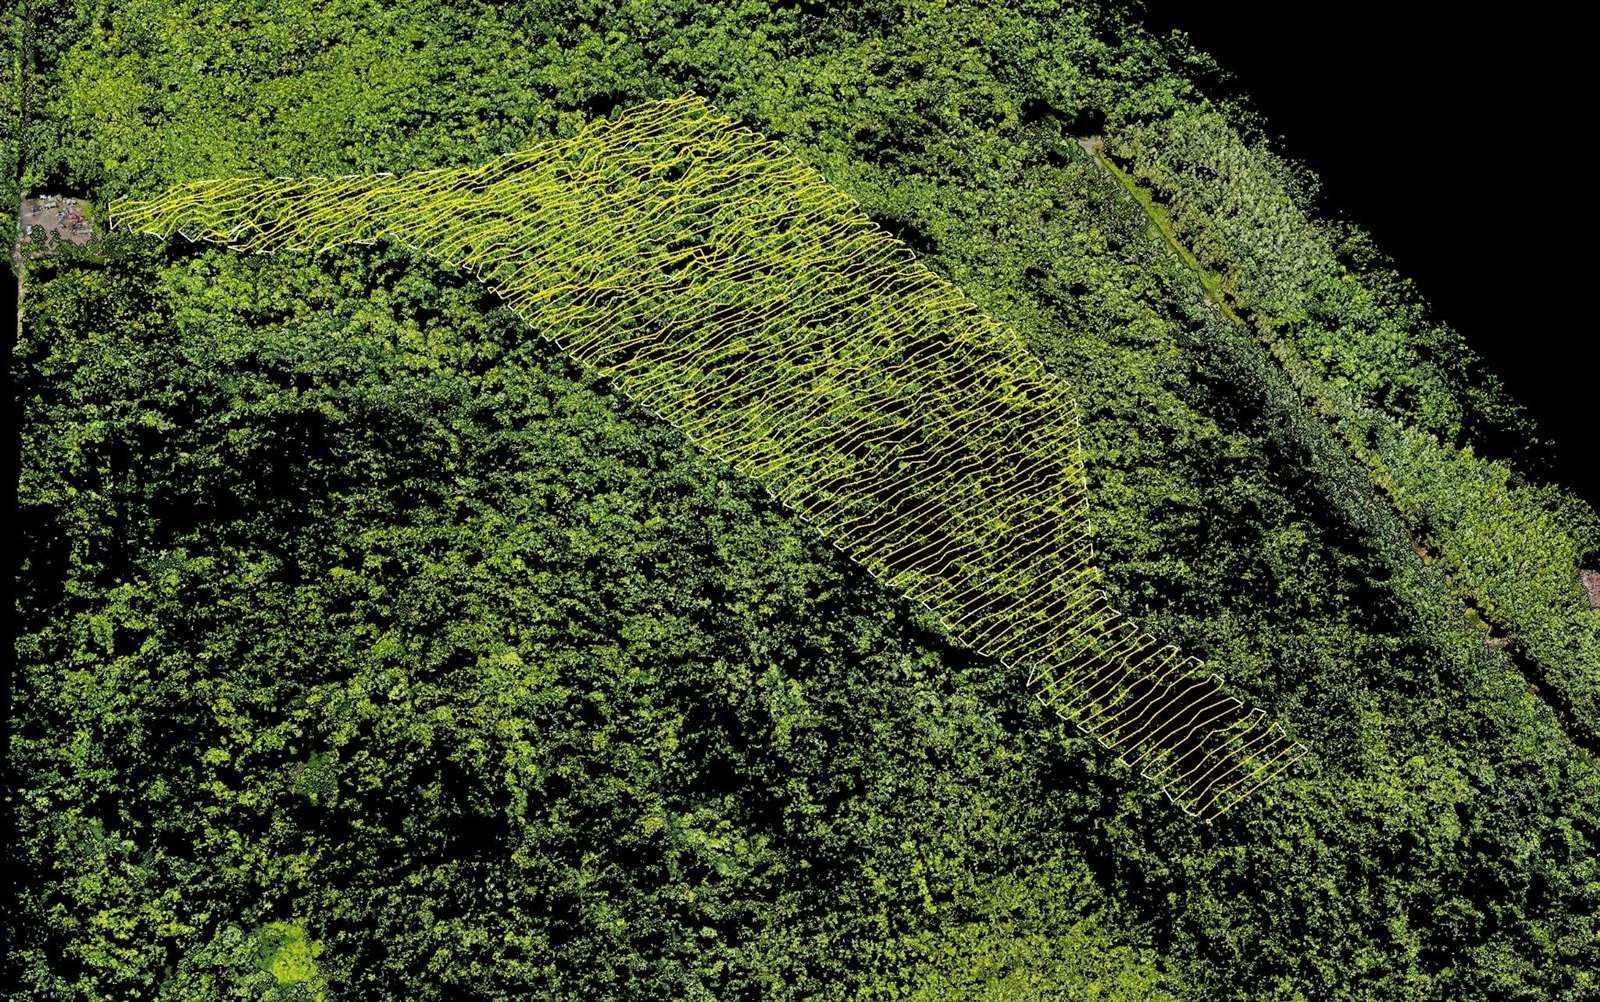
Un plan de vol décrit à l’avance tout ce que fera un drone pendant une mission automatique : le secteur à couvrir, la trajectoire, l’altitude, la vitesse, le déclenchement du capteur, le point de décollage et de retour. Pour un relevé, la trajectoire prend presque toujours la forme de lignes parallèles parcourues en aller-retour, comme une tondeuse sur une pelouse, de façon à couvrir le secteur sans trou.
Les paramètres principaux
- Altitude au-dessus du sol : elle fixe la finesse des images (taille du pixel au sol) ou la densité des points LiDAR. En terrain accidenté, le drone peut suivre le relief à l’aide d’un modèle de terrain pour garder une hauteur constante au-dessus des arbres.
- Espacement des lignes : il découle de la largeur couverte par le capteur et du recouvrement voulu.
- Recouvrement longitudinal (entre deux images successives d’une même ligne) et latéral (entre deux lignes voisines). En photogrammétrie, ils sont élevés, bien au-delà de la moitié de l’image, et encore plus en forêt, où les cimes se ressemblent et bougent au vent.
- Vitesse et autonomie : nombre de batteries, points de reprise si le vol est interrompu.
- Marge autour du secteur, pour que les bords soient aussi bien couverts que le centre.
Pourquoi c’est important en érablière
Un bon plan de vol fait la qualité du relevé : trop peu de recouvrement et l’orthophoto présente des trous ou des déformations ; une altitude mal choisie et l’on frôle les cimes ou l’on perd du détail. Pour un épandage par drone, le plan fixe aussi la largeur de passage et la superficie traitée à chaque vol. AcériDrone offre des relevés par drone fondés sur des plans de vol préparés pour chaque érablière.
Comment ça se prépare
- Tracer le secteur sur une carte géoréférencée, en s’appuyant sur le cadastre.
- Vérifier l’espace aérien et les règles de Transports Canada applicables à la mission.
- Repérer les obstacles et l’arbre le plus haut ; choisir un point de décollage dégagé, avec une bonne vue sur le secteur.
- Choisir le moment : vent faible, pas de pluie, lumière homogène pour les photos (un ciel uniformément couvert donne souvent moins d’ombres dures).
- Après le vol, vérifier la couverture avant de quitter le terrain.
Bon à savoir
- Orienter les lignes dans le sens de la plus grande longueur du secteur réduit le nombre de virages.
- Le relevé LiDAR demande généralement moins de recouvrement que la photogrammétrie, mais une trajectoire régulière.
- Conserver le plan de vol permet de refaire exactement le même relevé l’année suivante et de comparer.
Voir aussi
- Drone (aéronef télépiloté)Aéronef sans personne à bord, piloté à distance. En érablière, il porte une caméra, un LiDAR ou un épandeur ; au Canada, son utilisation obéit aux règles de Transports Canada.
- LiDARCapteur laser qui mesure des centaines de milliers de distances par seconde. Ses impulsions traversent les trouées du feuillage et dessinent en 3D les arbres et le sol.
- OrthophotoPhoto aérienne corrigée des déformations dues au relief et à la prise de vue, assemblée en mosaïque : elle a une échelle uniforme et se superpose exactement à une carte.
- GNSS et RTKLe GNSS situe un récepteur grâce aux satellites, à quelques mètres près. Le RTK y ajoute les corrections d’une base de position connue pour atteindre le centimètre.
- Épandage par droneApplication d’un amendement ou d’un engrais granulaire depuis un drone qui survole la cime ; les granules traversent le feuillage jusqu’au sol, sans circuler dans l’érablière.
- Modèle numérique de terrain (MNT)Représentation numérique du sol nu, sans arbres ni bâtiments : une grille où chaque cellule porte l’altitude du terrain. On le tire surtout du LiDAR.
Sources
- Dandois, J. P.; Olano, M.; Ellis, E. C. (2015). Optimal Altitude, Overlap, and Weather Conditions for Computer Vision UAV Estimates of Forest Structure. Remote Sensing. doi:10.3390/rs71013895
- Colomina, I.; Molina, P. (2014). Unmanned aerial systems for photogrammetry and remote sensing: A review. ISPRS Journal of Photogrammetry and Remote Sensing. doi:10.1016/j.isprsjprs.2014.02.013
- Transports Canada. Apprenez les règles avant de piloter votre drone. tc.canada.ca
Le WikiAcéri vulgarise des connaissances générales. Il ne remplace ni l’analyse de votre sol, ni la prescription d’un ingénieur forestier ou d’un agronome.