
GNSS et RTK
Aussi appelé : GPS, GNSS, RTK, positionnement satellitaire, NTRIP, correction RTK
Le GNSS situe un récepteur grâce aux satellites, à quelques mètres près. Le RTK y ajoute les corrections d’une base de position connue pour atteindre le centimètre.
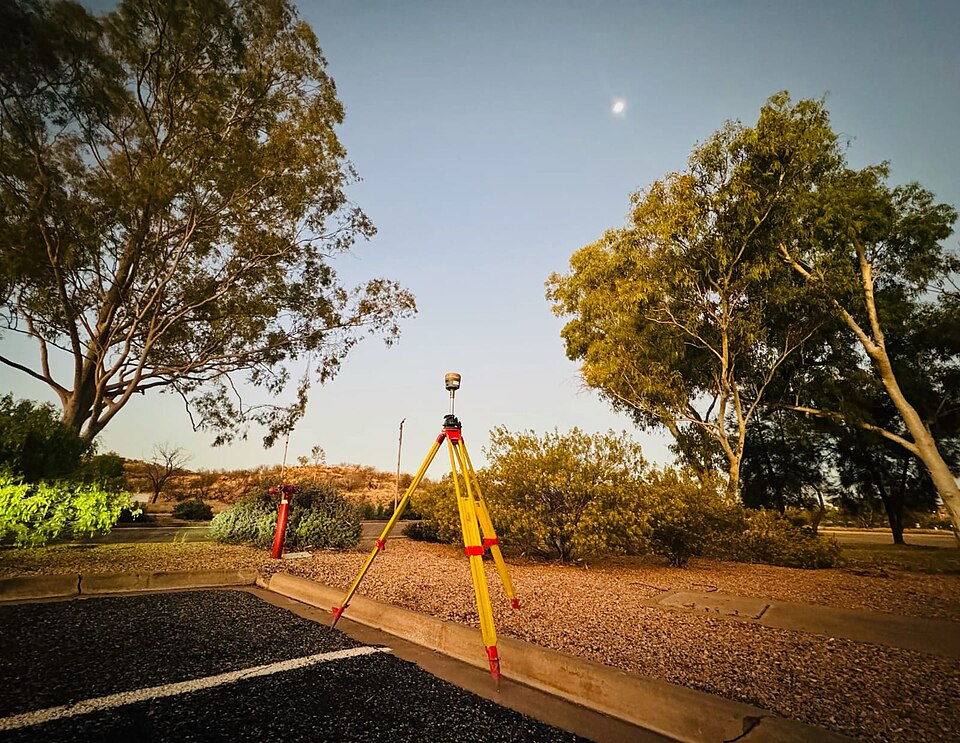

Le GNSS (Global Navigation Satellite System) désigne l’ensemble des constellations de satellites de positionnement : le GPS américain, mais aussi GLONASS, Galileo et BeiDou. Un récepteur calcule sa position à partir du temps de parcours des signaux d’au moins quatre satellites. Seul, il donne une précision de l’ordre de quelques mètres. Le RTK (Real-Time Kinematic, cinématique en temps réel) améliore cette précision jusqu’à quelques centimètres : une base installée sur un point de position connue mesure les erreurs du moment et transmet des corrections au récepteur mobile, le rover.
Pourquoi c’est important en érablière
- Positionner un drone pendant un relevé LiDAR ou une orthophoto, pour que les images tombent au bon endroit.
- Relever le tracé d’une maître-ligne, d’un chemin ou d’un ponceau, et le retrouver plus tard.
- Marquer des placettes d’inventaire ou des points d’échantillonnage de sol pour les revisiter.
- Guider un épandage ou un travail le long de lignes précises.
Comment ça fonctionne
Les erreurs de positionnement viennent surtout de l’atmosphère et des orbites. Sur quelques dizaines de kilomètres, la base et le rover subissent des erreurs presque identiques : la base, qui connaît sa vraie position, peut les calculer. Les corrections voyagent par radio ou par Internet cellulaire (protocole NTRIP), depuis une base personnelle ou depuis un réseau de stations permanentes. Le rover affiche l’état de sa solution :
| Solution | Précision typique |
|---|---|
| Autonome (sans correction) | quelques mètres |
| RTK « flottante » | décimètres |
| RTK « fixe » | 1 à 3 cm environ |
Quand les corrections ne sont pas disponibles en temps réel, on peut aussi enregistrer les observations et les corriger après coup (post-traitement).
Bon à savoir
- Sous un couvert feuillu dense, les signaux sont bloqués ou réfléchis : la solution fixe est plus difficile à obtenir et peut être trompeuse. Sans feuilles, c’est plus facile.
- Des coordonnées n’ont de sens qu’avec leur système de référence : au Canada, l’officiel est le NAD83(SCRS), qui diffère d’environ un mètre des systèmes mondiaux utilisés par défaut par beaucoup d’appareils. Voir géoréférencement.
- Un récepteur donne d’abord une hauteur sur l’ellipsoïde, qui diffère de l’altitude des cartes de plusieurs dizaines de mètres au Québec ; il faut un modèle de géoïde pour convertir.
- Bien saisir la hauteur de l’antenne au-dessus du point mesuré : une erreur à cet endroit fausse toutes les altitudes.
- Un relevé GNSS, même centimétrique, ne remplace pas un arpenteur-géomètre pour une limite de propriété.
Voir aussi
- GéoréférencementOpération qui attache des coordonnées réelles à une image, un plan ou un nuage de points, dans un système de référence connu, pour qu’ils se superposent exactement aux autres cartes.
- Drone (aéronef télépiloté)Aéronef sans personne à bord, piloté à distance. En érablière, il porte une caméra, un LiDAR ou un épandeur ; au Canada, son utilisation obéit aux règles de Transports Canada.
- LiDARCapteur laser qui mesure des centaines de milliers de distances par seconde. Ses impulsions traversent les trouées du feuillage et dessinent en 3D les arbres et le sol.
- OrthophotoPhoto aérienne corrigée des déformations dues au relief et à la prise de vue, assemblée en mosaïque : elle a une échelle uniforme et se superpose exactement à une carte.
- Inventaire forestierMesure d’un échantillon d’arbres, dans des placettes réparties sur le terrain, pour décrire la forêt : essences, diamètres, surface terrière, vigueur et potentiel d’entailles.
- Plan de volTrajectoire et paramètres programmés d’avance pour un drone : zone couverte, lignes parallèles, altitude, vitesse et recouvrement entre les images ou les bandes LiDAR.
Sources
- Ressources naturelles Canada, Levés géodésiques du Canada. Installation et exploitation de station de référence GNSS : meilleures pratiques. ressources-naturelles.canada.ca
- Natural Resources Canada. About the Canadian Spatial Reference System. natural-resources.canada.ca
- Kaartinen, H.; Hyyppä, J.; Vastaranta, M.; Kukko, A.; Jaakkola, A.; Yu, X.; et al. (2015). Accuracy of Kinematic Positioning Using Global Satellite Navigation Systems under Forest Canopies. Forests. doi:10.3390/f6093218
Le WikiAcéri vulgarise des connaissances générales. Il ne remplace ni l’analyse de votre sol, ni la prescription d’un ingénieur forestier ou d’un agronome.